この記事をまとめると
■テスラはハンドルやペダルをもたないサイバーキャブを走らせはじめた
■自動運転の実現には適切に判断する学習が欠かせない
■コスト低減なども模索しながら各社が実用化を進めている
自動運転のカギを握るのはカメラかLiDARか?
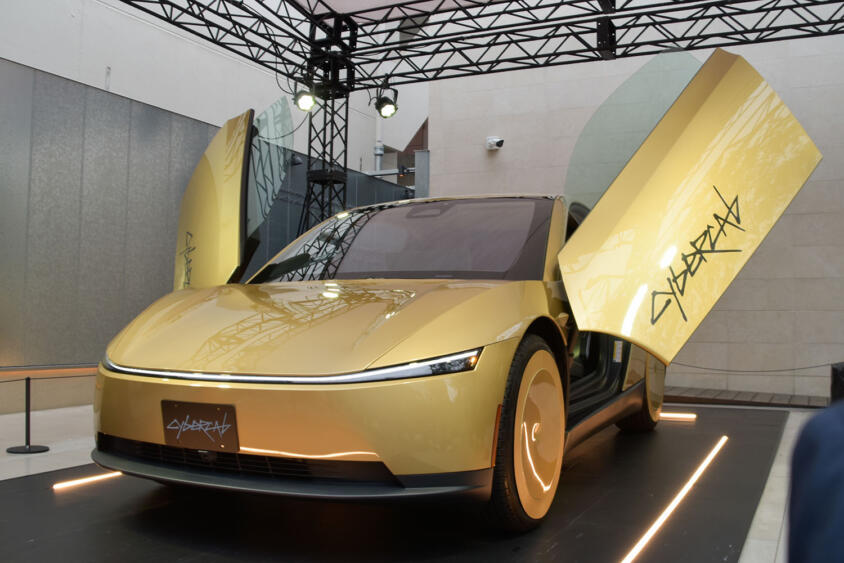
自動運転の実用化と導入が日ごとに進んでいる。米国では、テスラが運転席のないサイバーキャブをテキサス州の一部で配車サービスに導入しはじめた。
これまでテスラはFSD(フル・セルフ・ドライビング)と呼び、運転のほぼすべてをクルマに任せる技術の導入を広げてきた。これは運転者が走行の責任を負う運転支援のレベル2に位置づけられるが、サイバーキャブにはハンドルもペダルもない。そんなクルマが公道を走りだしたのだ。
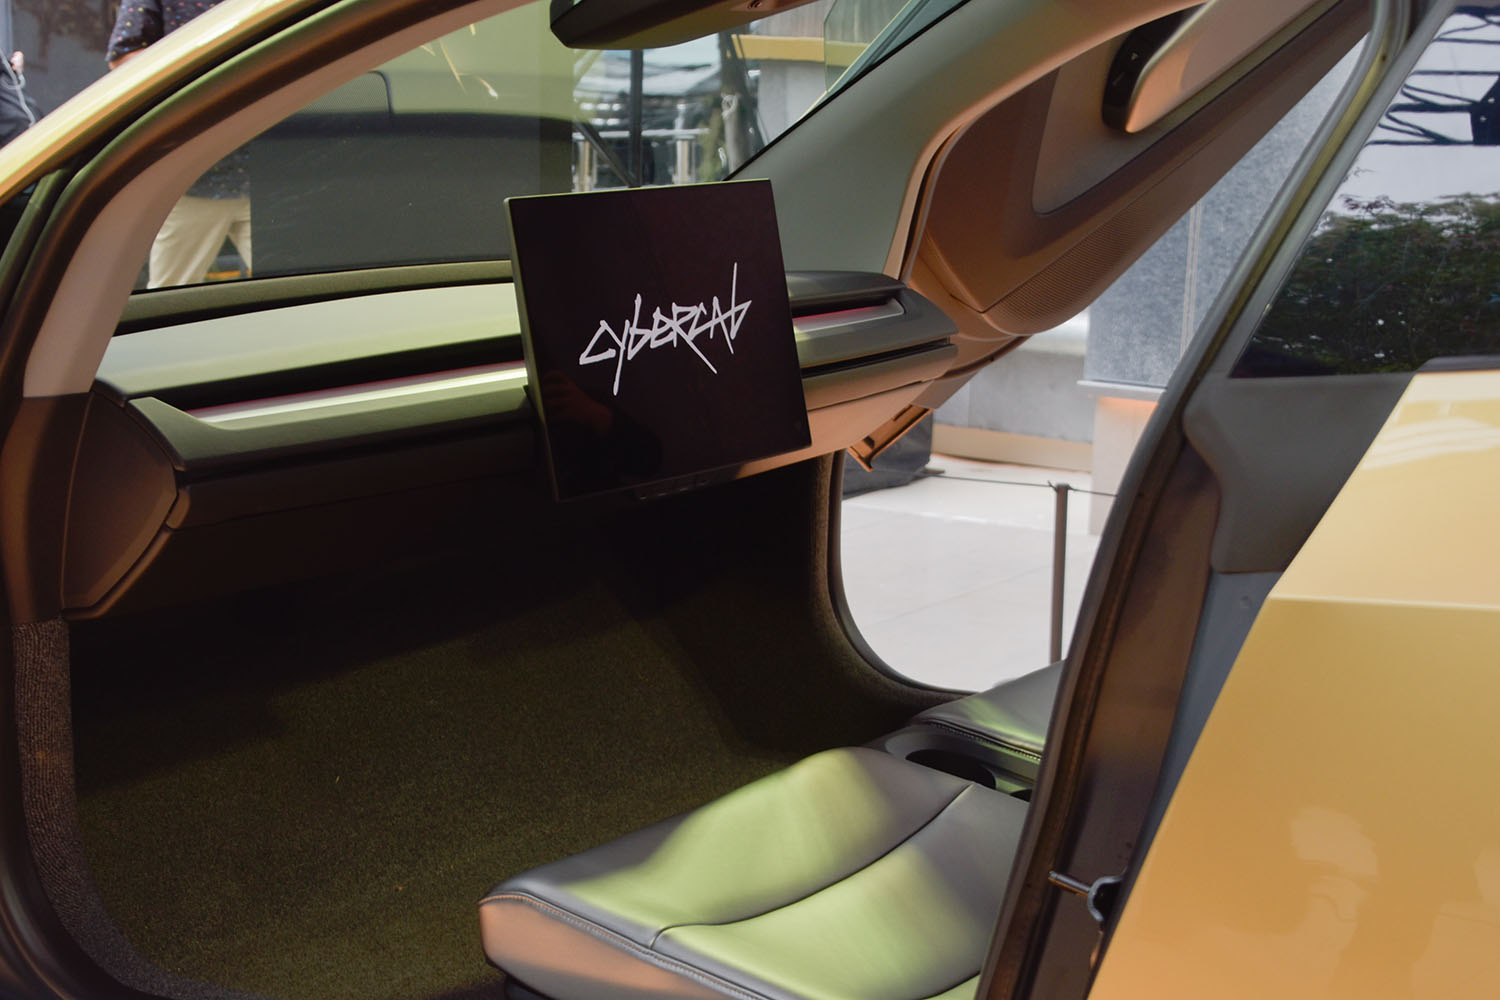 テスラ・サイバーキャブ インテリア画像はこちら
背景となる技術の第一はカメラ画像である。クルマの周囲360°を認識できる撮像素子を使ったセンサーを使い、クルマのまわりの状況を認識し、走行のための安全を確保する。人が肉眼やミラーなどで確認する以上の広範囲をカメラは見ることができる。その様子は日本で走るテスラ車でもナビゲーション画面で確認でき、これほど広範囲に周囲を確認しているのかと驚かされるほどだ。
ただしそれが安全走行につながるか、あるいはなにか障害物であったり事故につながったりする要因が存在するかの判断は、コンピュータに学習させなければならない。車体にただカメラを設置すれば自動運転につながるわけではない。
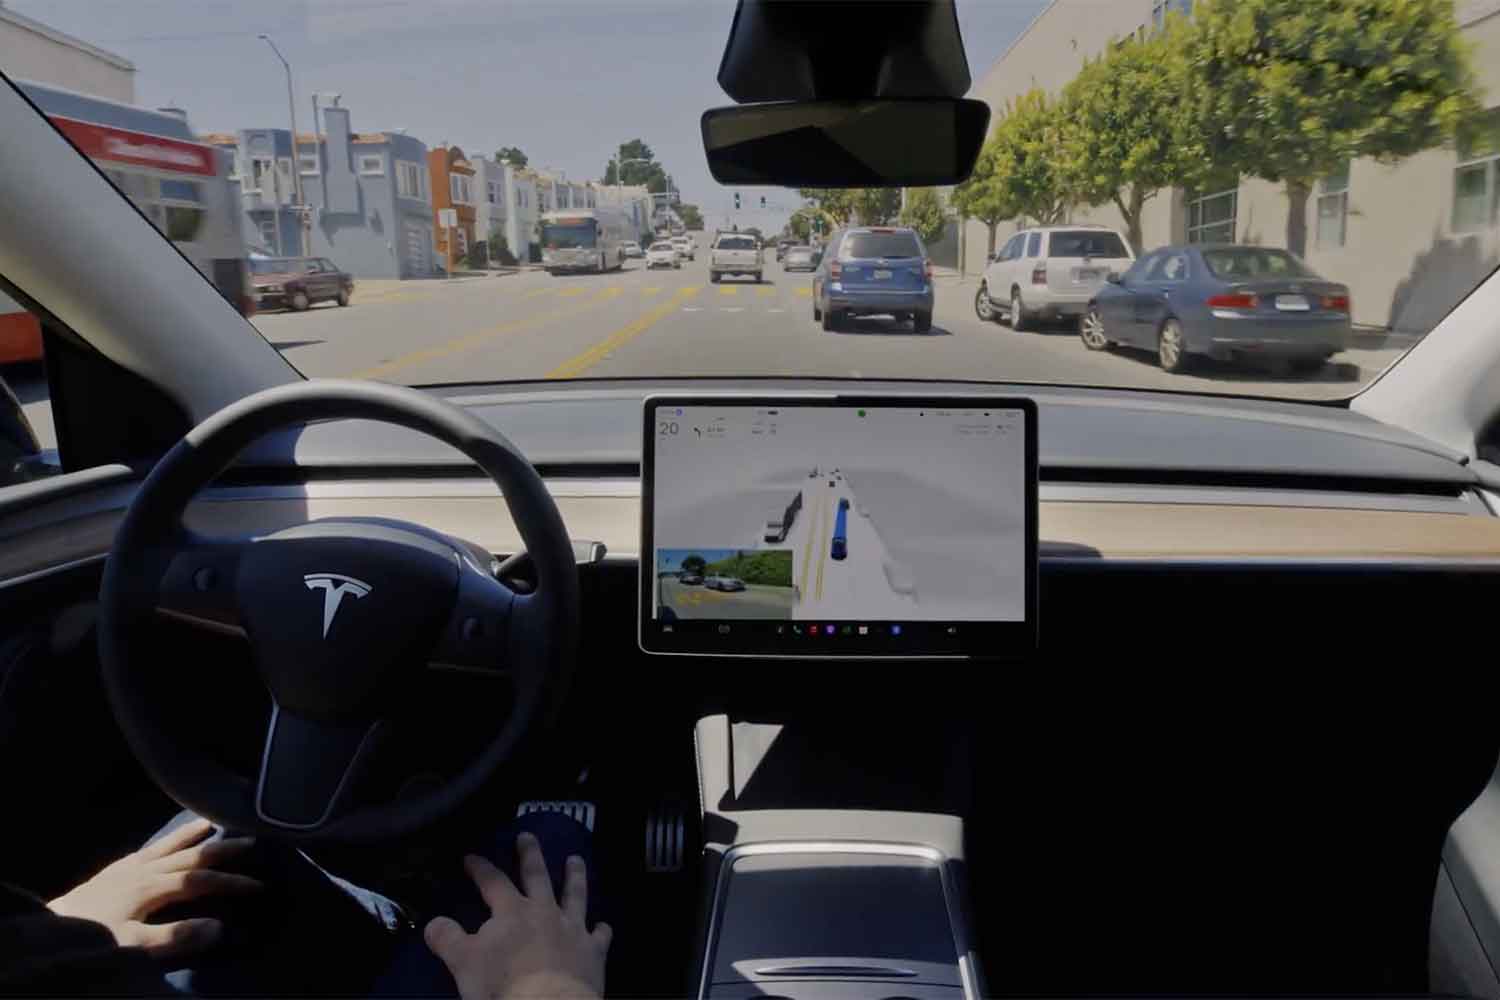 テスラFSD画像はこちら
初心者が経験を重ねることでより安全な運転ができるようになる人間の運転と同じだ。カメラの画像から得た情報を、適切な運転操作と安全走行につなげる経験を積むことが自動運転には不可欠である。そのためにもレベル2の段階で成長させていく必要がある。
世界の自動車メーカーが運転支援機能を導入することで、段階を踏みながら知見を増やしてきた。そのなかでテスラはカメラ画像を重視した機能を開発しつづけ、車体の周囲8個のカメラでサイバーキャブを実現している。テスラがカメラのみでの実現にこだわる背景に、アップデートのしやすさがあるとされる。テスラは、何年式のクルマをもっていても機能を最新にできることを特徴としている。
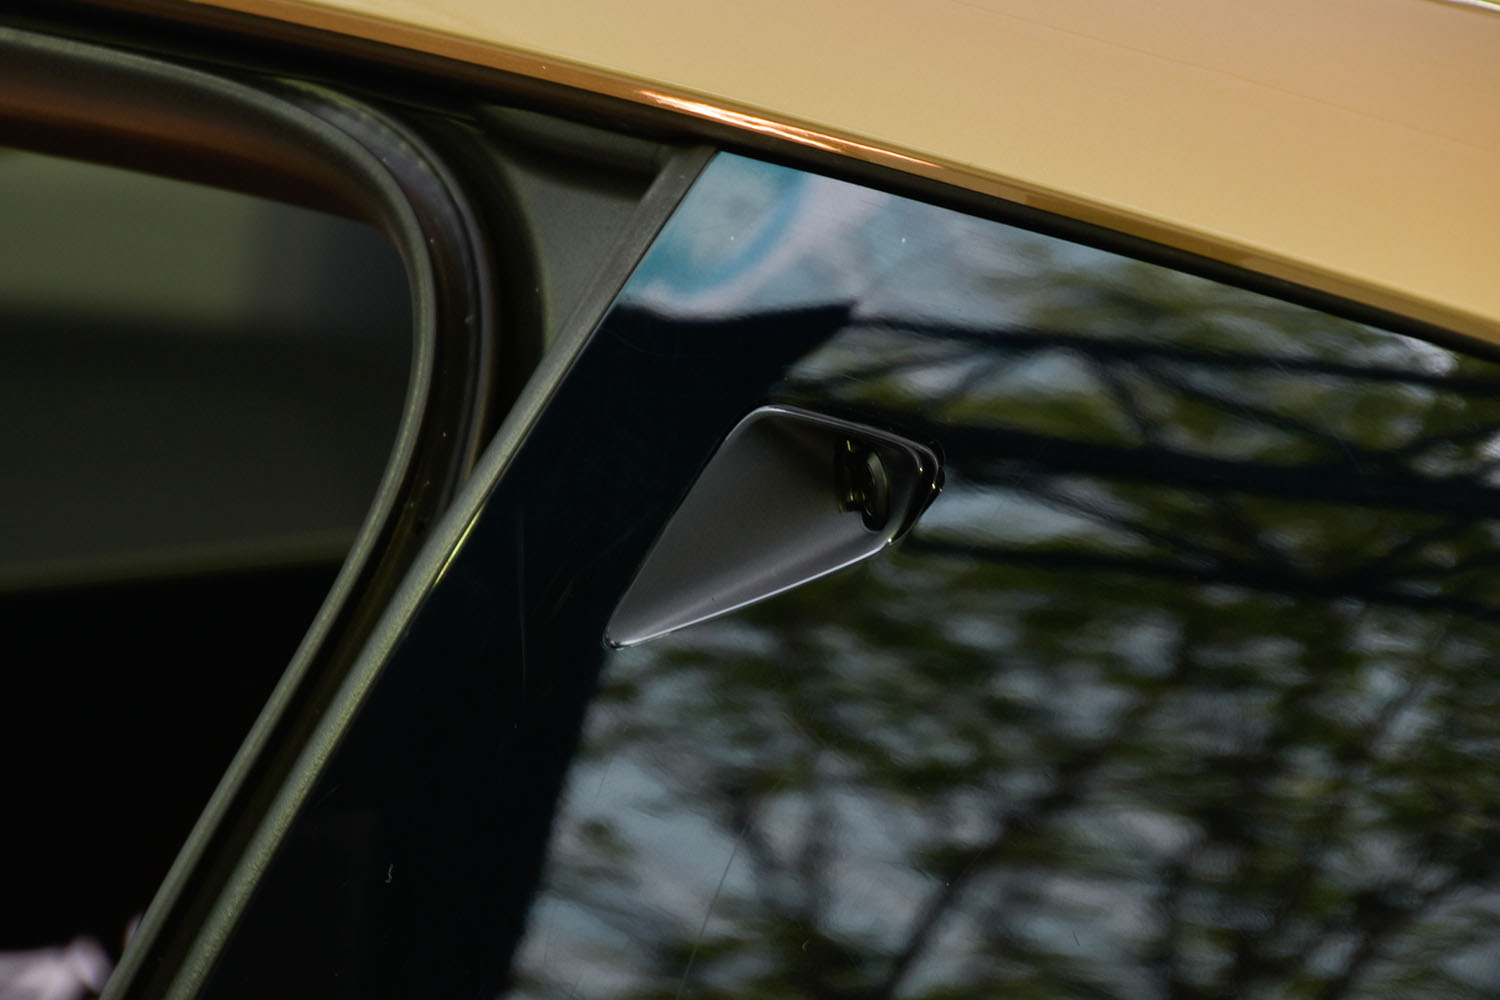 テスラ・サイバーキャプの側面カメラ画像はこちら
カメラのほかに重要と位置付けられるのが、レーザー光を使って対象物への距離や形を計測するLiDAR(ライダー)と呼ばれる装置だ。対象物がクルマか障害物か人間かといった区別ができる。その際、ほかのクルマのライダーが発したレーザー光か、自車のレーザー光かの区別もできる技術も生まれている。
ライダーに似た装置で長年使われてきたのがミリ波レーダーだ。電波を使うため雨や霧でも機能し、悪天候に強いとされる。ただし電波の反射が弱い樹木などは不得手で、また障害物の有無は検知しても、その形を判断することはできない。つまり人間かほかの物かの区別ができない。そこでカメラ画像で補完する必要がある。
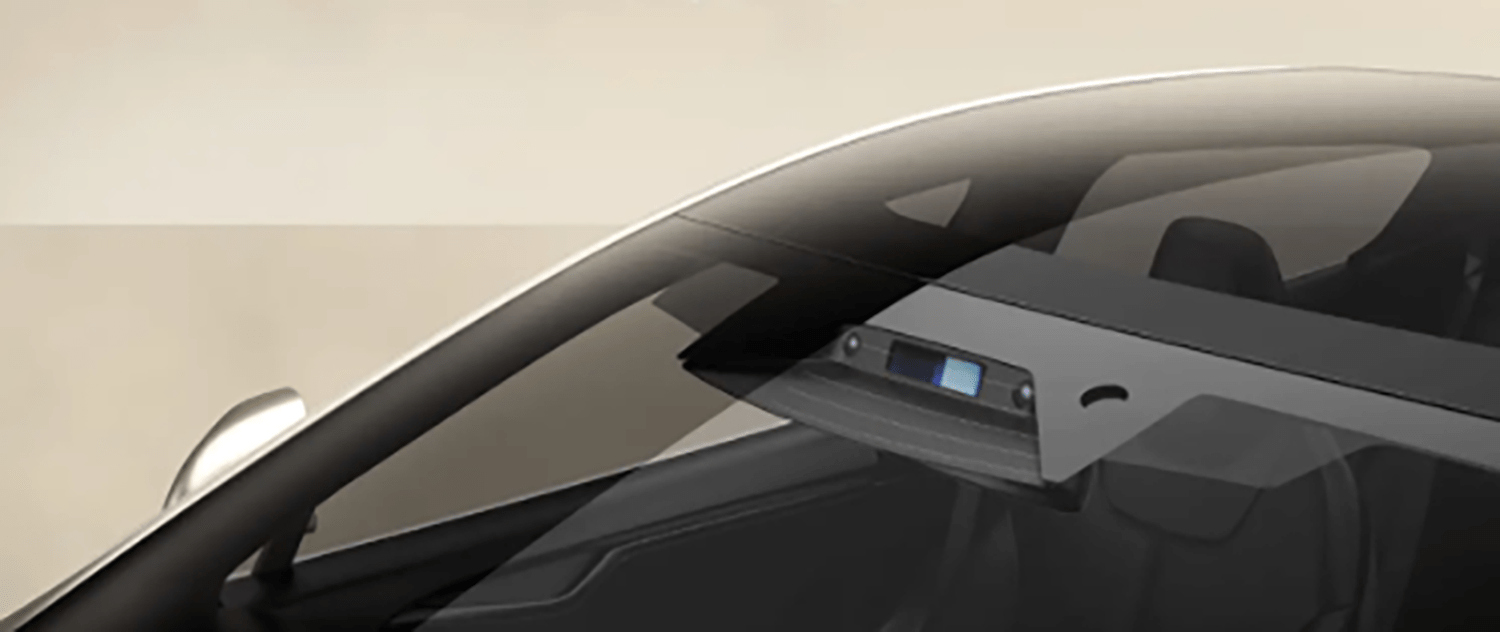 LiDARスキャナ画像はこちら
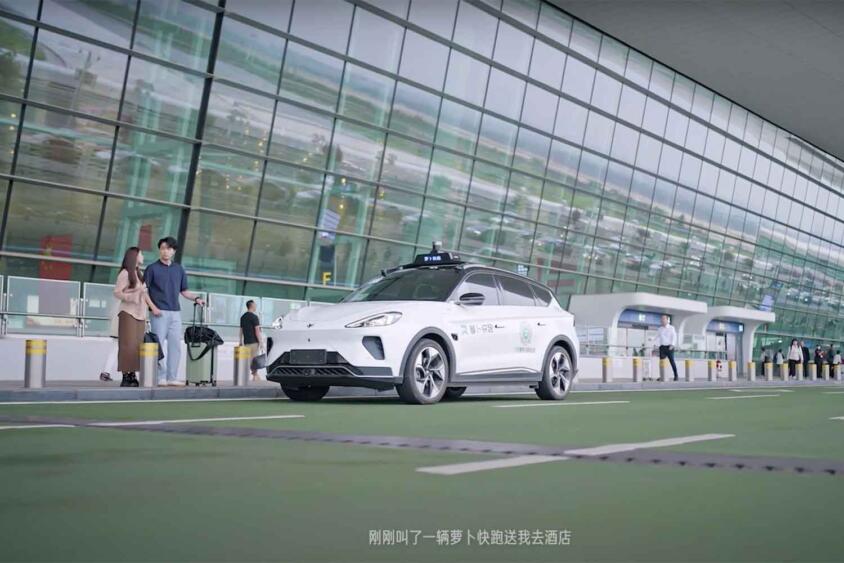
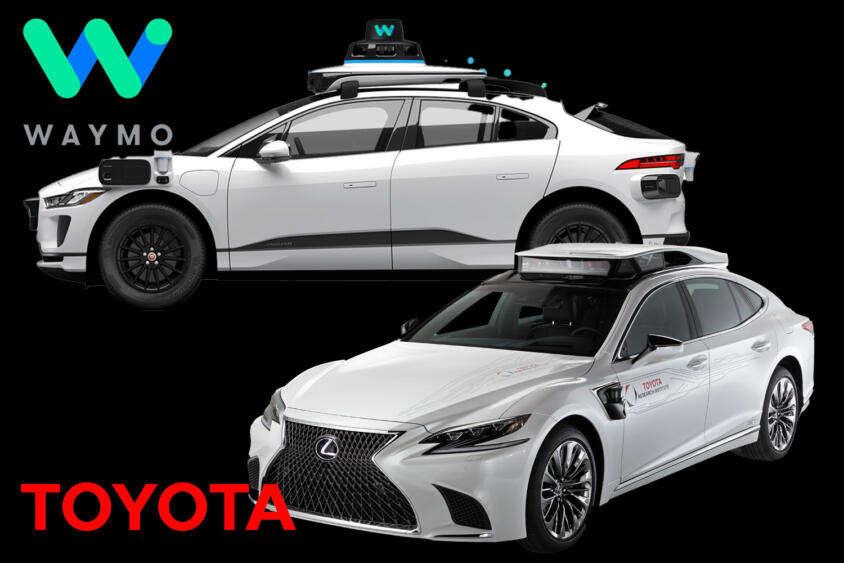
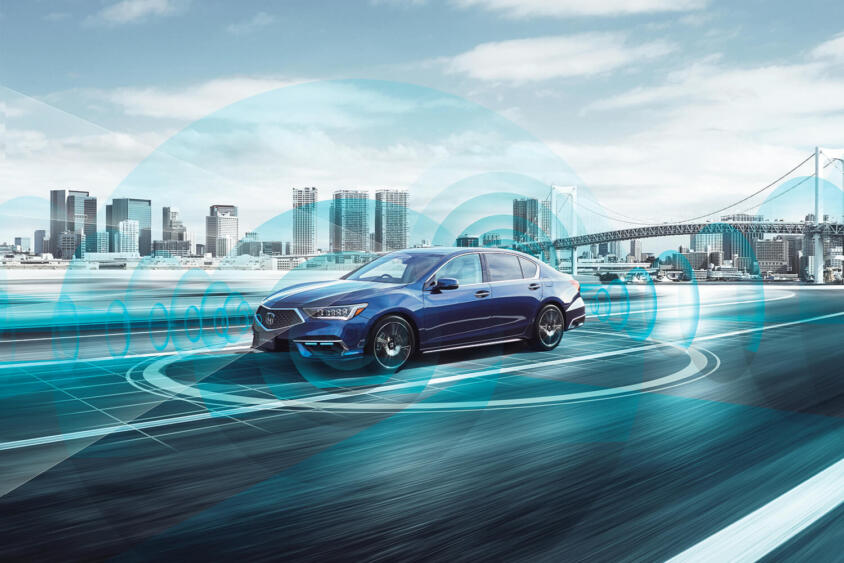
運転支援では、一般的にカメラとミリ波レーダーを併用する事例が多い。これをセンサーフュージョンと呼ぶ。さらにライダーを追加することで、自動運転をより安全な仕組みにしていこうとするのが全般的な傾向だ。
一方、センサーの種類が増えるほど原価は高くなる。安く実現できなければ実用化や普及が遅れかねない。ことにライダーの原価がどれほど下がるかが課題になるのではないかといわれる。日産自動車は、2027年に日本で発売を目指す次世代プロパイロットにライダーを採用し、自動運転への開発を進めている。中国の自動車メーカーは、カメラだけで実現するテスラのあとを追う傾向があるようだ。安さを意識するとともに進化の速さを求めているのではないか。