ABSの本来の目的は制動距離の短縮にあらず
その視点から見ると、タイヤがグリップを発生する仕組みを理解する必要がある。タイヤは地面と接し、トレッドゴムとの間に「滑り」が生じることで摩擦力(グリップ)を発生させているのだが、逆にこの滑りが大きすぎるとグリップ力が低下してしまう特性がある。
ブレーキペダルを強く踏み、ホイールがロックしてタイヤと路面の滑りが過大になると、タイヤが持つ本来のグリップ力が引き出せないのだ。タイヤの種類にもよるが、タイヤロックすれば滑りは100%となり、グリップ力は最小化してしまう。つまり減速も操舵も利きにくく、停止も危険回避もできない事態に陥ってしまう。
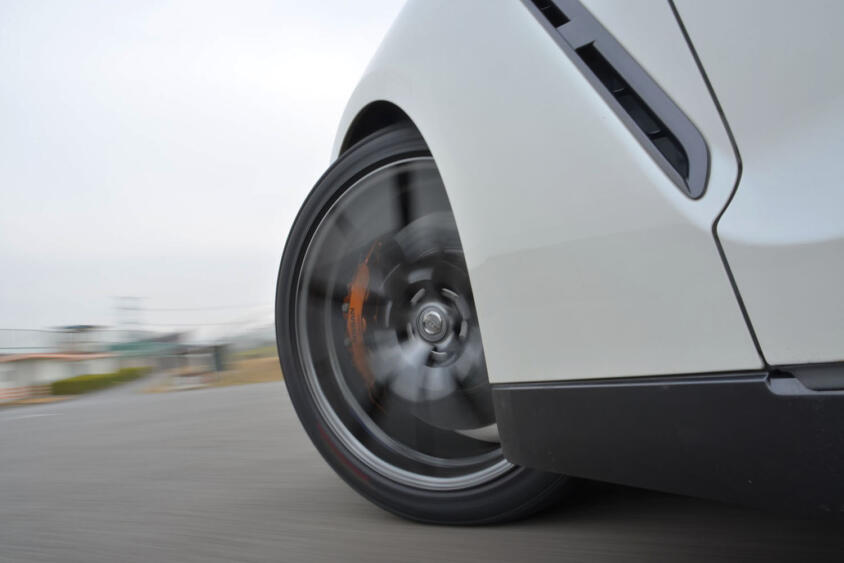
 ブレーキング画像はこちら
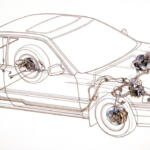
そこで各車輪に車速センサーを取り付け、相対的に車輪のロックが検知された際、ブレーキ液圧を車輪速が回復するまで弱める装置がABSだ。本来であれば、ホイールロックした車輪のブレーキ液圧のみを低下させればいいのだが、初期世代では全輪の液圧を低下させてしまうため制動距離が長くなってしまっていた。
ABSは本来、制動距離を短縮するための機能ではなく、障害物を回避するためのコーナリングフォース(グリップ力)を獲得するための装置として開発されたものなのだ。近年は最大減速G=短い制動距離を得るためにも効果を発揮できているため、危険回避の際は、思い切りブレーキペダルを踏み込み、ABSを介入させたうえでステアリングを操作することが重要だ。
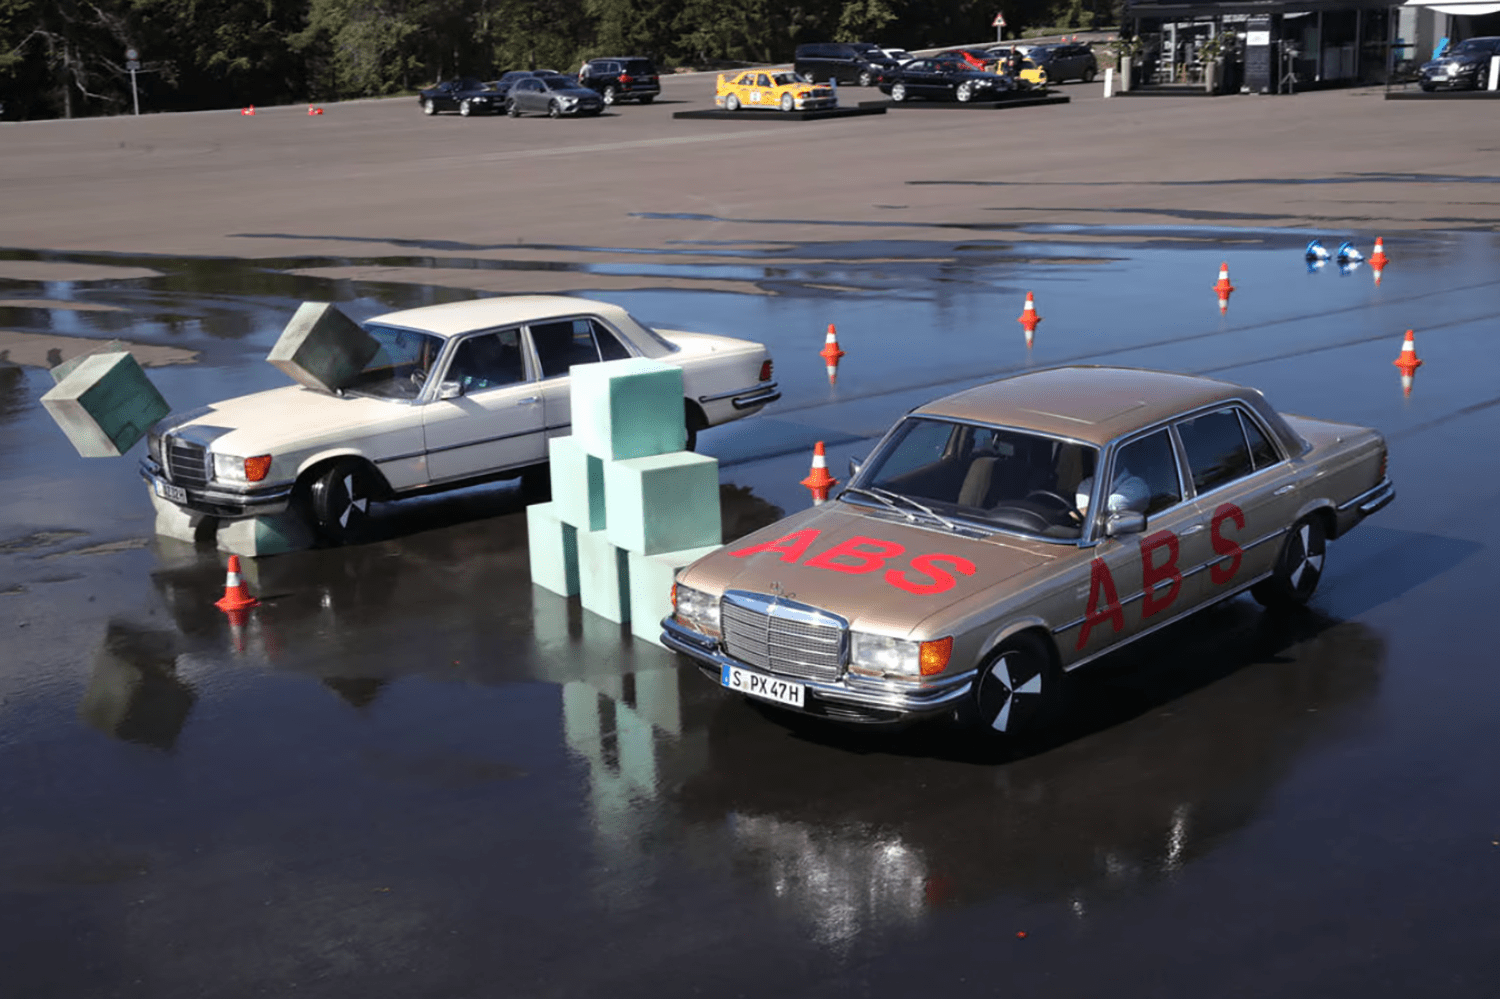 ABSのテスト画像はこちら
次いで一般的となったのはトラクションコントロールだろう。ABSとは作動させる向きが逆だが、基本的な理論は同じだ。駆動輪の過回転を車輪速センサーから感知してスロットル制御で駆動力を抑え込むのが一般的だ。後輪駆動車では後輪、前輪駆動車では前輪の駆動力を制御し、低μ路での発進・加速をアシストしてくれる。
運転者に気づかせない挙動を安定させる制御
ABSが進化し、4輪各輪のブレーキを個別にかつ、緻密に制御ができるようになると、前後、左右でブレーキ力を使い分け、車両の姿勢安定性や旋回特性を制御することができる。それがEBD(電子制御ブレーキディストリビューション)であり、ESP(エレクトリックスタビリティプログラム)、そしてブレーキトルクベクタリングなどである。
4輪のブレーキのうち、左右の片側だけにブレーキ力をかければ車体のヨーモーメントを発生させることができる。そのためステアリング操舵角と統合して制御し、タイヤのスリップアングルだけに頼らずブレーキ力によっても旋回力を発生させることが可能となる。
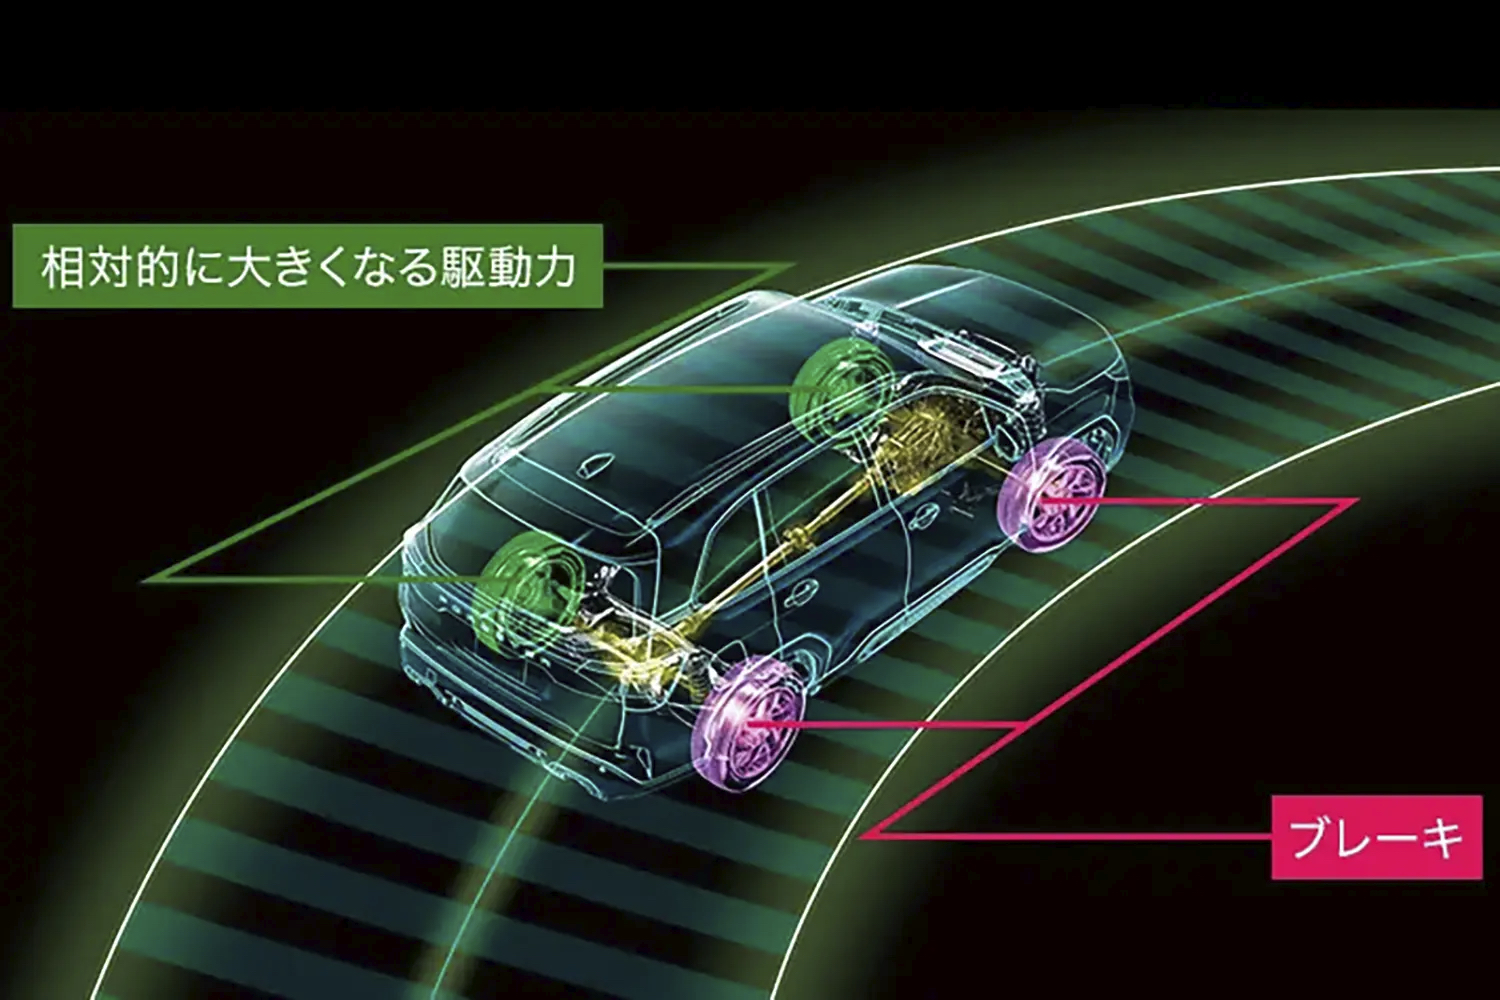 スバルのアクティブトルクベクタリングのイメージイラスト画像はこちら
車両がアンダーステアやオーバーステアを出して不安定になった際、その兆候を車輪速センサーから演算して左右、前後のブレーキを繊細にコントロールして操縦安定性を高めている。また万が一、スピンしそうになった場合、回転方向外側の車輪だけにブレーキをかけることでスピンを抑制する。
これらはいずれも進化したABSのユニットを用いて制御が可能となるもので、通常の速度域でもつねに作動しているが、ドライバーは感知しないでいるケースが多い。ハイスピードでサーキットなどを走行する際にも有効だ。
タイヤのコーナリングフォース限界域で走行しているときに、アンダーステアを感知するとドライバーはステアリングを切り増す傾向がある。しかし、それではコーナリングフォースを高めることができないばかりか、逆に低下させてしまう。その際にブレーキ制御が介入することで、まるでコーナリングフォースが立ち上がったかのような効果が得られる。ただし、介入しすぎると今度は減速感が現れ、タイムも落ちてしまう。
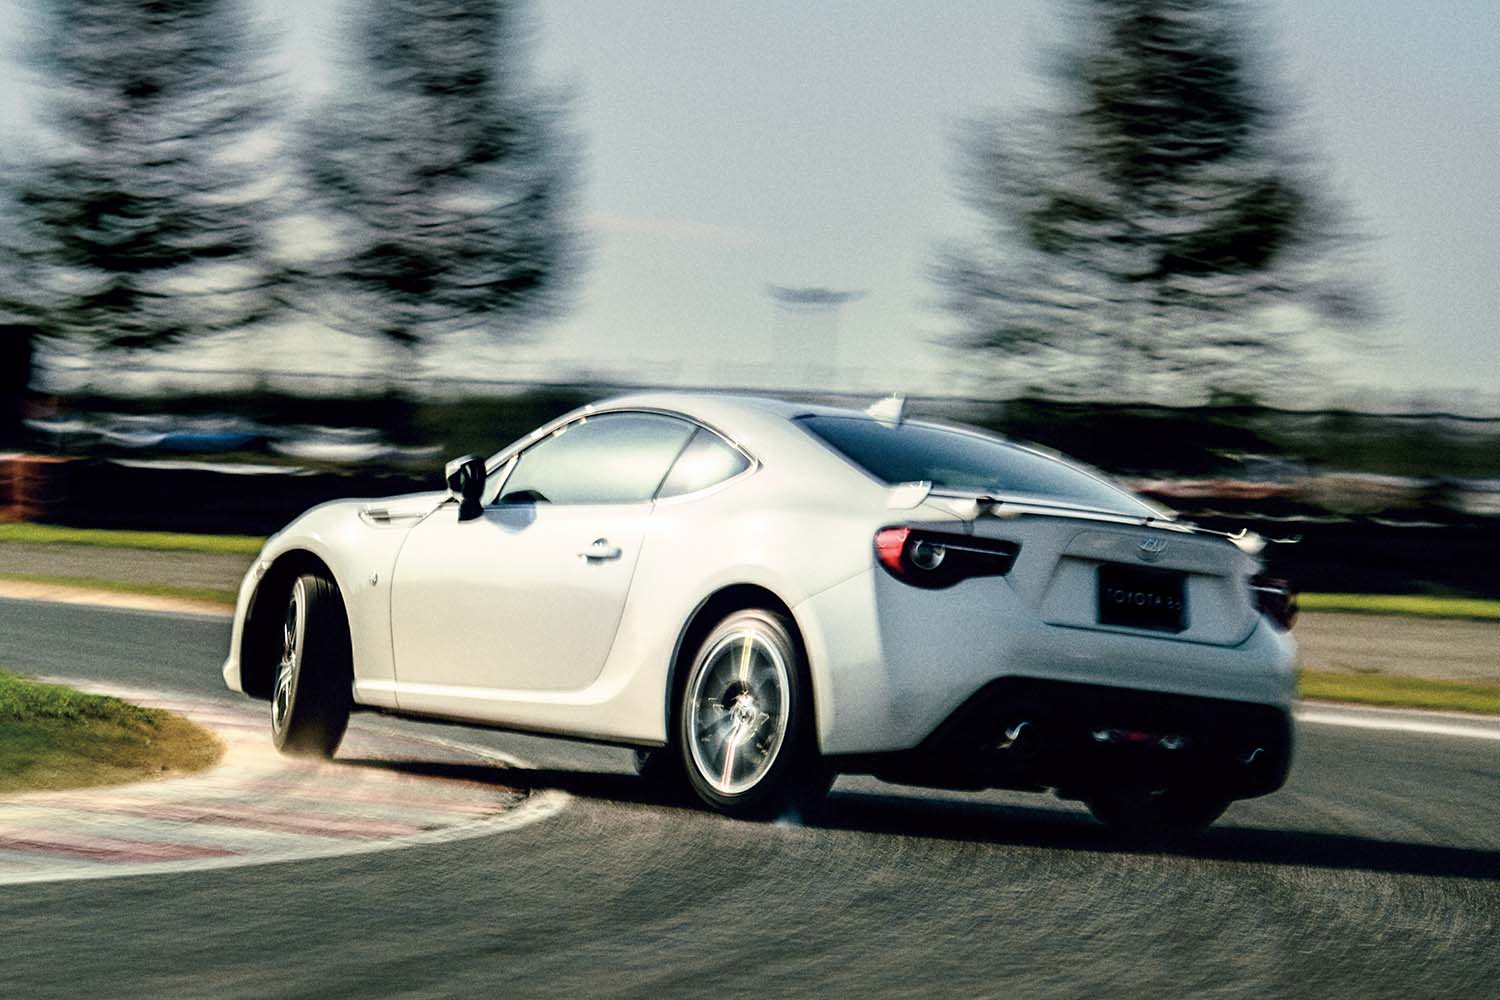 カウンターを当てて走行するトヨタ86画像はこちら
摩擦ブレーキは温度やパッドのμによって摩擦抵抗が変化するので、一定の液圧コントロールでは、ときに利きすぎたり、弱すぎたりする。そこで作動時のヨーレートを車輪速センサーやヨーレートセンサーから演算し、効果的な液圧をかけるように設計されている。これらも電子制御デパイスと言える。
4輪を有効に機能させた電子制御技術の集大成
三菱のランサー・エボリューションにおいては、後輪左右の駆動力を電子制御クラッチで配分し、ヨーをコントロールするAYC(アクティブヨーコントロール)が装備されていた。ブレーキ制御より先に駆動トルク配分を行っていたのは先見性があった。
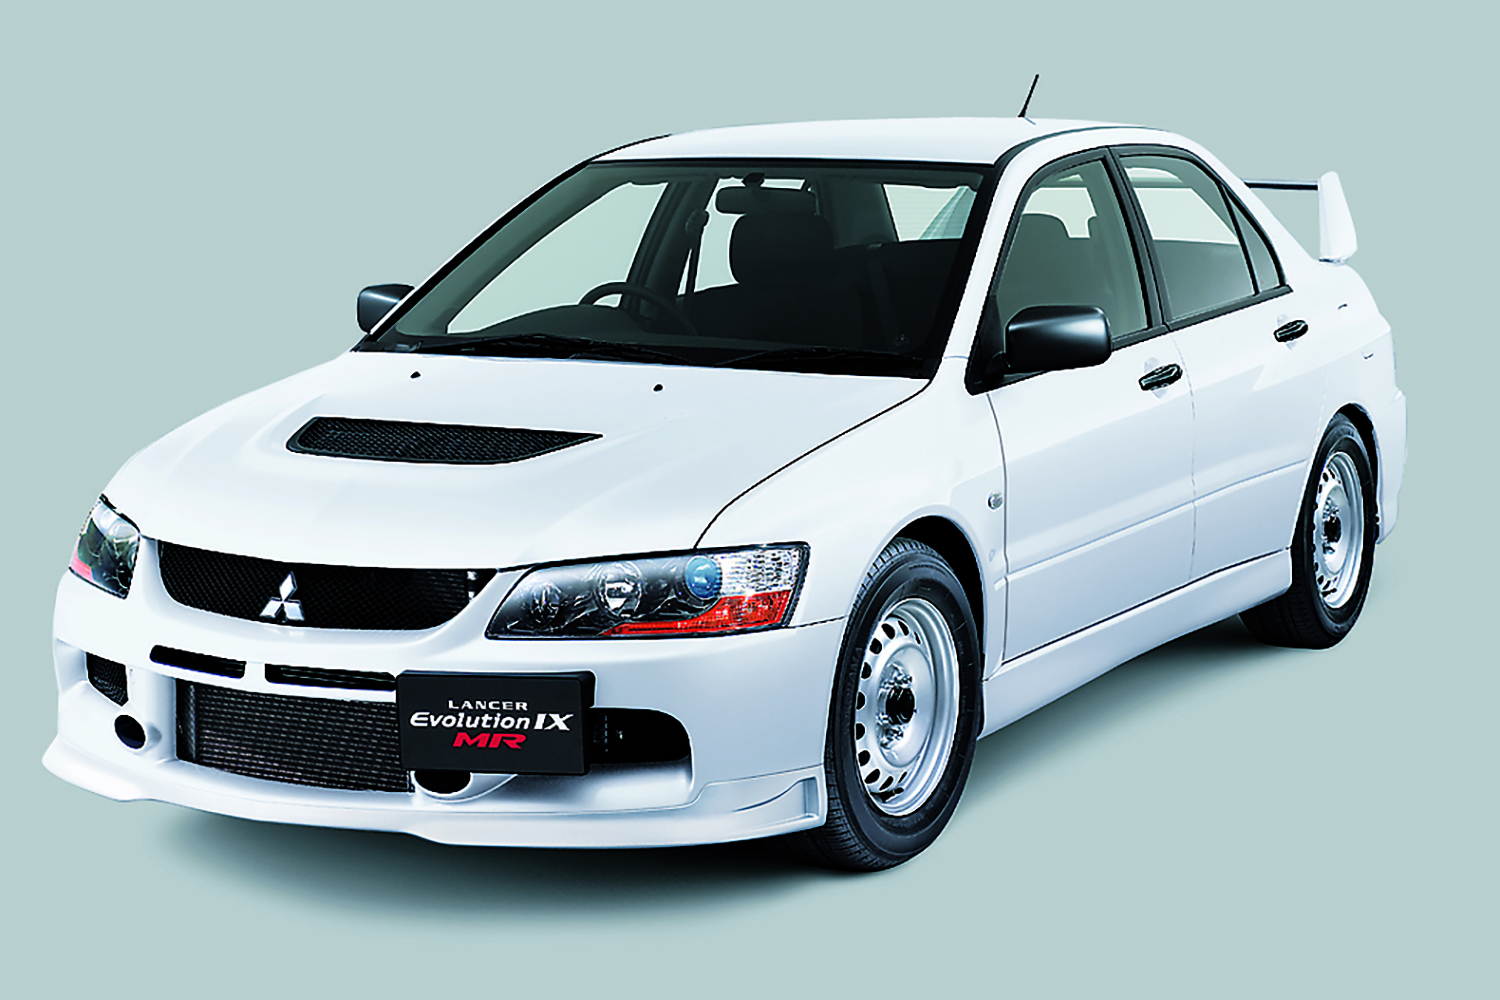 三菱ランサーエボリューションIX MRのフロントスタイリング画像はこちら
4輪駆動のセンターデフには前後駆動力配分を0〜100%で制御できるシステムも登場している。ランエボのセンターデフは、前後の作動差制限を制御するいわばLSD(リミテッドスリップデフ)効果を与えられていたもので、トルク配分は固定されている。このほうが4WDらしい強力な駆動力をつねに得られ、悪路でのトラクションに優れる。
最新の三菱車では前後内輪のブレーキ制御を行うブレーキAYCを備え、これをS-AWC(スーパーオールホイールコントロール)の必要条件と規定している。4輪の駆動力、制動力、操舵角のすべてを電子制御すれば、きわめて高い旋回性能と小まわりなど実用性を引き出せる。
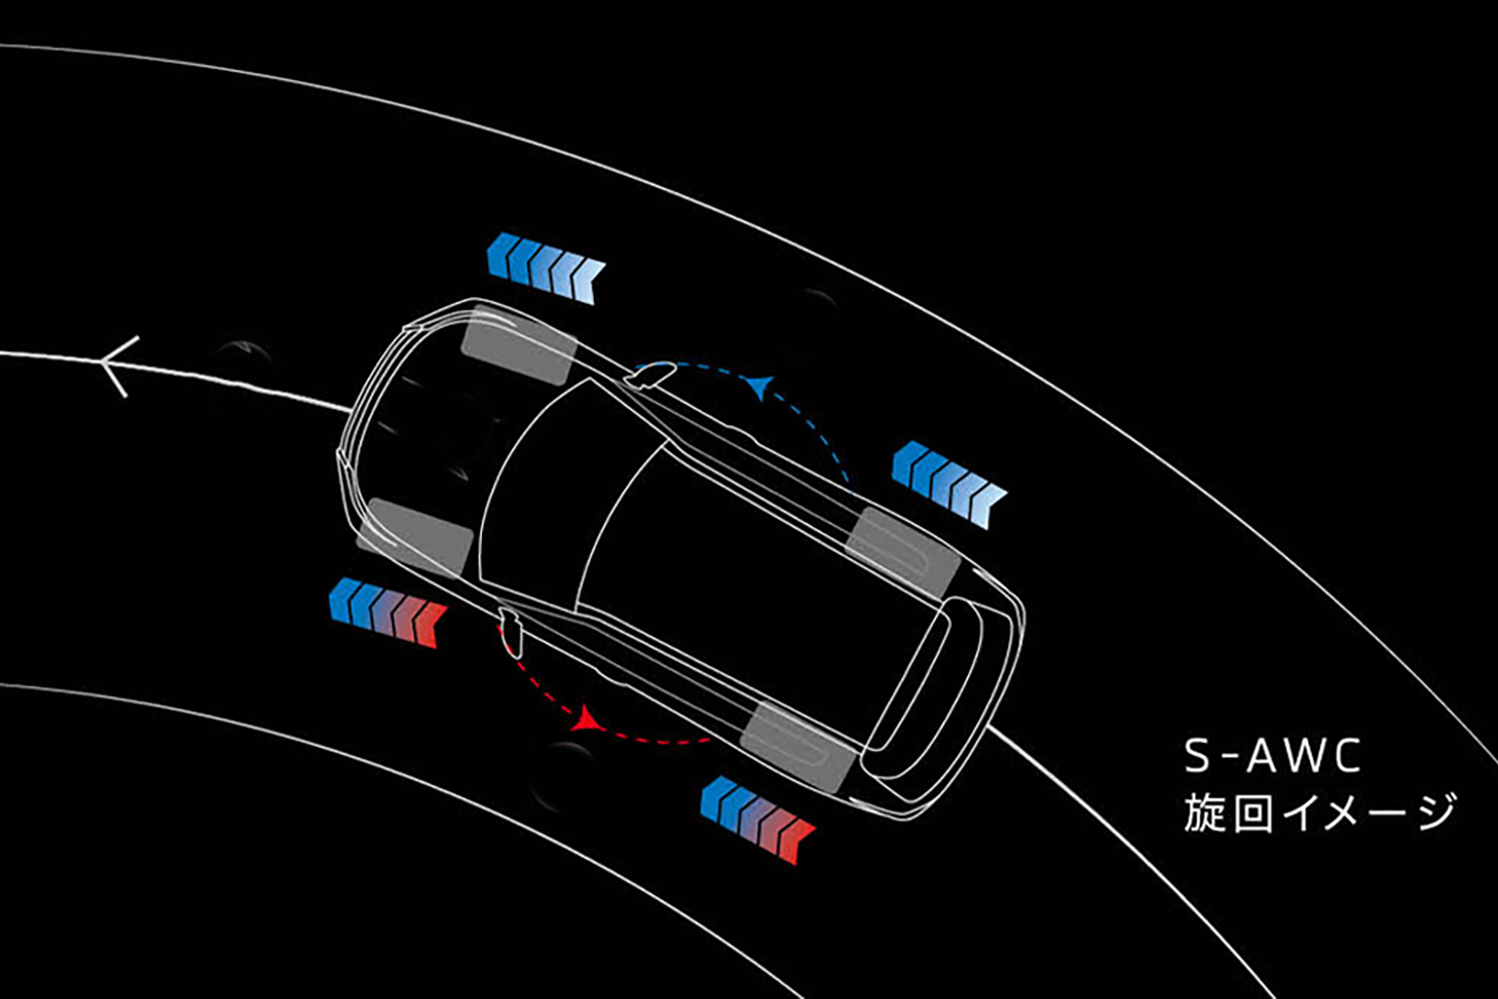 三菱のS-AWCのイメージイラスト画像はこちら
ただ、サーキットなど高速走行下ではメカニズムの発熱が問題になる。ブレーキが熱フェードしていたり、AYCのようにオイルで作動させる機構の油温が上昇しすぎるとフェールして作動しない。ハード面の温度管理も重要性を帯びている。
一度だけ制御すればいいのならコストをかけずに可能でも、サーキットの連続走行では冷却性や熱容量の大きさが問われ、コストも増大する。
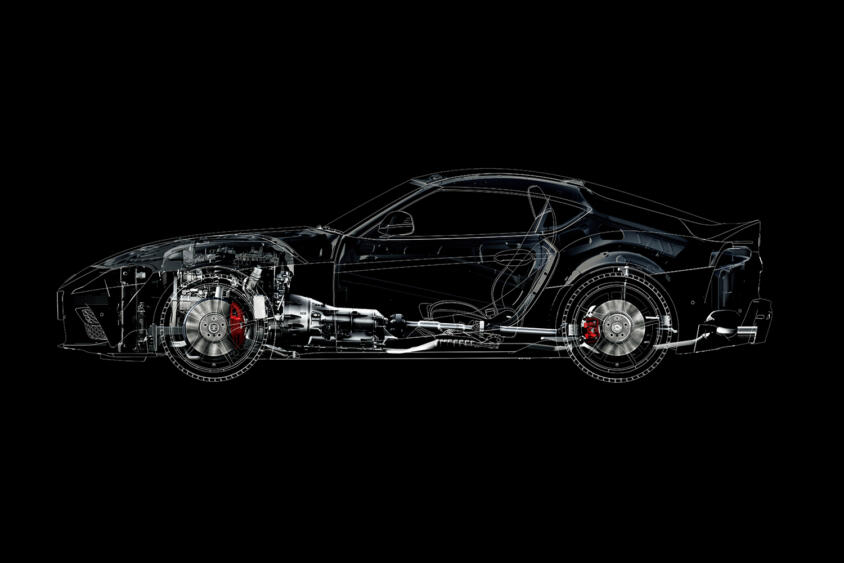
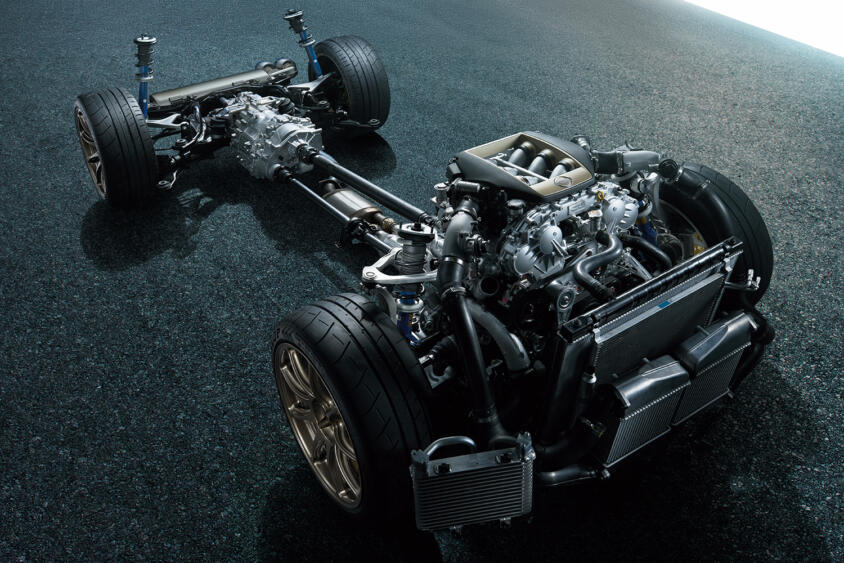
そして、近年は4WD、4WS(4輪操舵)も飛躍的に技術が高まっている。後輪を個別に操舵して理想的な旋回特性を引き出すなど、従来のすべての電子制御技術と組み合わせることで異次元の操縦安定性が実現されているのだ。
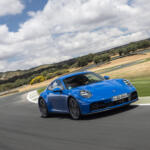
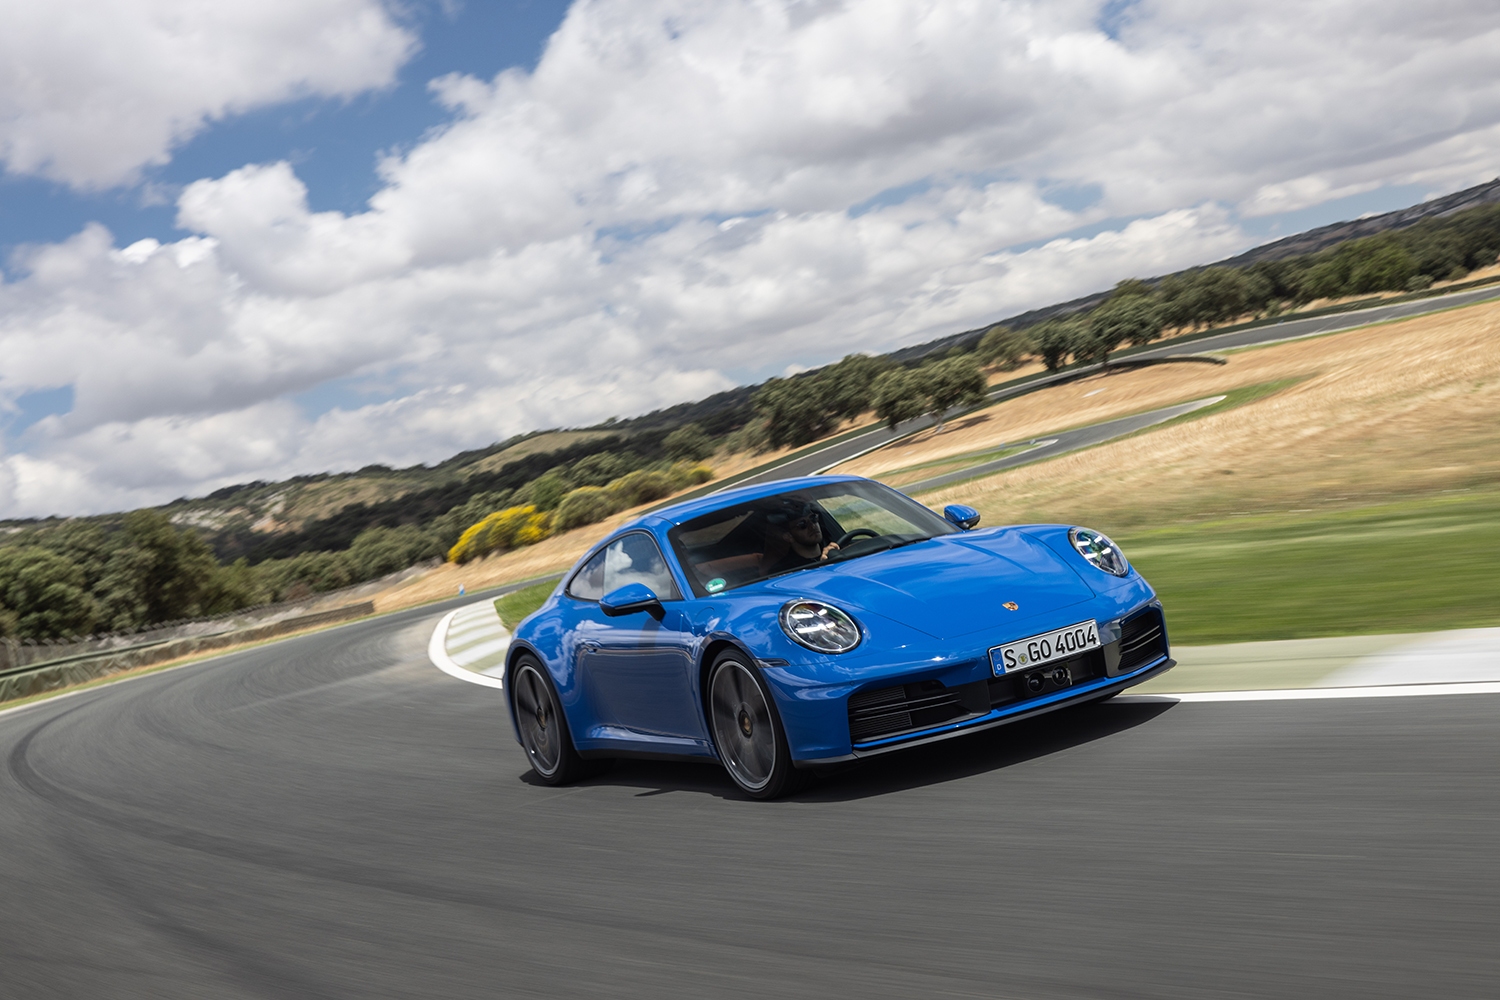 ポルシェ911の走行画像はこちら
今後さらに電動化が進めば、より電子デバイスとのマッチングが行いやすくなり、効果を期待できる。すでにその傾向は具現化されている。
※本記事は雑誌「CARトップ2025年2月号」の記事を再構成して掲載しています